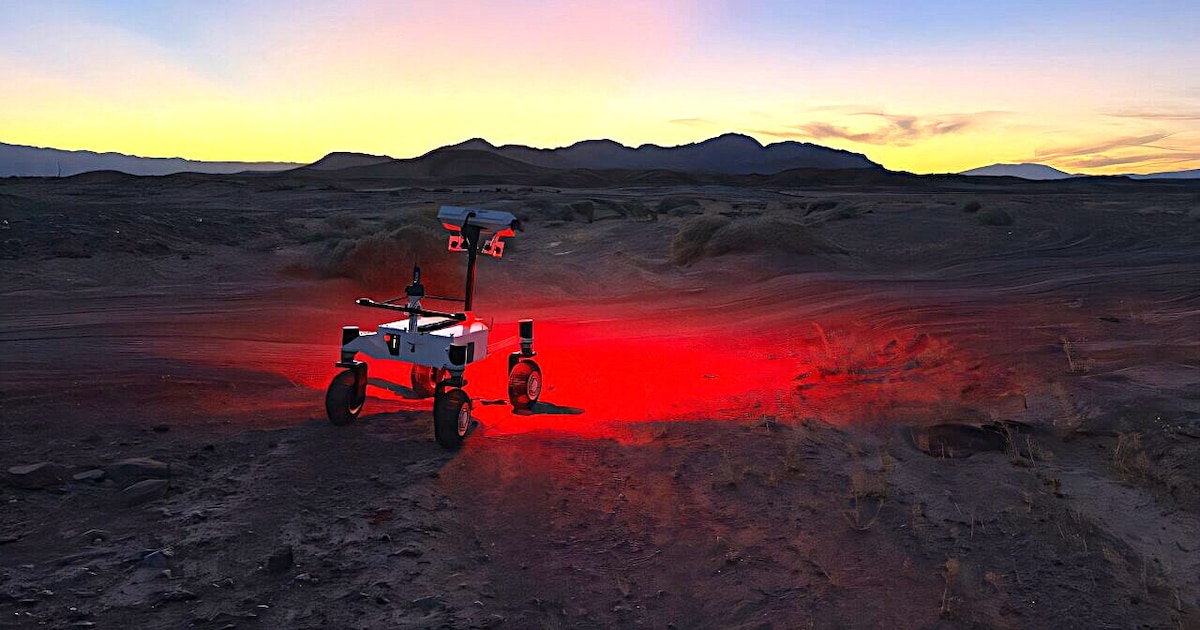
La NASA ha llevado a cabo una serie de pruebas críticas en el desierto de Colorado con el rover ERNEST, un prototipo diseñado para expandir las capacidades de exploración en superficies planetarias. Durante estas evaluaciones, el vehículo logró recorrer una distancia de 26 kilómetros con una intervención humana mínima, lo que representa un avance significativo para las futuras misiones lunares y marcianas, permitiendo el acceso a terrenos que actualmente se consideran fuera del alcance de los vehículos robóticos de la agencia.
En el transcurso de la campaña más reciente, el prototipo alcanzó velocidades de hasta 1 kilómetro por hora, acumulando un total de 37 horas de conducción distribuidas en siete días de pruebas intermitentes. Este rendimiento es notable, ya que equivale a un orden de magnitud por encima de la velocidad máxima de desplazamiento que registran los rovers Curiosity y Perseverance en la superficie de Marte.
El vehículo, cuyo nombre completo es Exploration Rover for Navigating Extreme Sloped Terrain (Rover de Exploración para la Navegación en Terrenos Extremadamente Inclinados), fue desarrollado en el Laboratorio de Propulsión a Chorro (JPL) de la NASA, ubicado en el sur de California. Actualmente, ERNEST cumple una función doble: actúa como un banco de ensayos para nuevas capacidades de autonomía robótica y sirve para probar sistemas de movilidad diseñados específicamente para atravesar superficies complejas.
Issa Nesnas, tecnólogo principal del JPL y responsable de autonomía en un concepto de misión para un posible rover lunar de largo alcance, explicó que estas pruebas son fundamentales para ajustar tanto el hardware de movilidad como el software de autonomía. El objetivo es permitir que el vehículo se desplace a grandes distancias bajo una amplia variedad de terrenos y condiciones de iluminación, similares a las que se prevén encontrar en la Luna.
Desde el punto de vista físico, el ERNEST mide 1,2 metros de largo y está equipado con cuatro ruedas de malla. Una de sus características más distintivas, que lo diferencia de los rovers marcianos actuales, es su capacidad para elevar individualmente cada una de sus ruedas. Esta funcionalidad le permite superar obstáculos que detendrían el avance de misiones como Curiosity y Perseverance.
El equipo liderado por Nesnas utiliza este vehículo para demostrar la viabilidad de construir un rover del doble de tamaño, apto para misiones lunares de larga distancia. James Keane, científico planetario del JPL especializado en misiones lunares, describió el potencial de esta tecnología afirmando que, con un vehículo de este tipo, sería posible realizar un "viaje científico por carretera" a través de la Luna o de Marte.
El diseño inicial de los ingenieros se centró en el aspecto mecánico, buscando crear un rover relativamente simple y de bajo costo que mejorara el sistema de suspensión rocker-bogie. Este sistema pasivo ha estado presente en todos los rovers marcianos de la NASA desde el Sojourner, manteniendo una carga constante sobre las seis ruedas mediante puntos de pivote y puntales que se adaptan a la superficie.
En contraste, el ERNEST incorpora una suspensión activa que permite gestionar la distribución del peso entre las ruedas. Gracias a dos articulaciones motorizadas en la parte delantera que accionan un cardán, el rover puede emplear diferentes modos de marcha, incluyendo movimientos de contorsión, caminata sobre ruedas y el ascenso de obstáculos complejos. Además, el vehículo cuenta con un mecanismo de embrague que permite alternar entre la suspensión activa y la pasiva. Aunque la suspensión pasiva tiene menor capacidad para sortear terrenos difíciles, consume menos energía y, gracias a sus cuatro ruedas direccionales, permite que el rover se mueva en cualquier dirección, incluso lateralmente.
Hari Nayar, tecnólogo principal del JPL y líder del equipo de ERNEST, señaló que la premisa del proyecto fue verificar si era posible diseñar un sistema de movilidad planetaria superior a los ya existentes. Nayar reconoció el éxito del sistema balancín-bogie durante los últimos 30 años, pero subrayó que, en ese tiempo, la investigación sobre la movilidad y la interacción con el terreno ha avanzado considerablemente.
El proceso de desarrollo incluyó la construcción de dos prototipos previos de 0,6 metros de largo, con los cuales se ensayaron 11 configuraciones diferentes de suspensión activa. Estas pruebas se realizaron durante varios meses en un remolque lleno de simulante de regolito lunar, donde se experimentó con distintos ángulos de inclinación hasta definir el diseño final.
Posteriormente, se amplió la escala del vehículo y se añadió una cabeza rectangular montada sobre un mástil de 1,4 metros de altura. Aunque el hardware se completó en septiembre de 2024, el rover dependía inicialmente de un operador humano que lo guiaba mediante un joystick. Para lograr la autonomía, el equipo implementó el aprendizaje por refuerzo, una rama de la inteligencia artificial que permite al robot aprender a través de la interacción con su entorno.
Para este entrenamiento, el Laboratorio de Dinámica y Simulación en Tiempo Real del JPL creó un entorno virtual de alta fidelidad que replica el comportamiento del rover, alimentado con datos reales recogidos sobre diversos terrenos. Mediante un clúster de computación de alto rendimiento, se ejecutaron miles de horas de simulaciones en paralelo.
Finalmente, la eficacia de los algoritmos autónomos se verificó en el Mars Yard del JPL, una pista de ensayos exterior con ondulaciones de arena, montículos de escombros, escalones y pendientes pronunciadas. El rover completó el recorrido de forma autónoma y ha superado circuitos similares desde entonces. Actualmente, el equipo de Nayar trabaja en un nuevo proyecto para integrar la decisión de cuándo usar la suspensión activa con una navegación inteligente de mayor alcance, permitiendo que el ERNEST planifique rutas eficientes y evite peligros en los paisajes accidentados de la Luna y Marte.