En el marco de los ejercicios militares denominados Tsentr-2026, las fuerzas rusas llevaron a cabo una serie de maniobras tácticas avanzadas en el polígono de Yurguinski, ubicado en la provincia de Kémerovo. El objetivo central de esta operación fue la demostración de una estrategia de emboscada coordinada, utilizando una combinación de armamento convencional y sistemas tecnológicos no tripulados para neutralizar a un enemigo simulado.
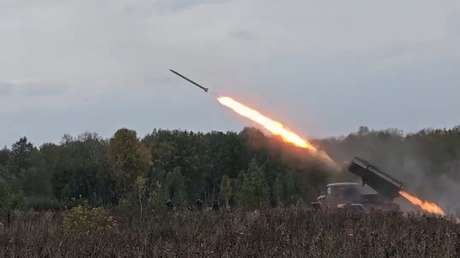
La operación comenzó con la implementación de una trampa diseñada específicamente para atraer a las fuerzas adversarias hacia una zona de fuego predeterminada. Una vez que el enemigo simulado fue conducido a esta área crítica, se activó la fase de ataque coordinado. En este punto, el despliegue de artillería se convirtió en el eje principal de la ofensiva, lanzando disparos precisos sobre las posiciones del objetivo.
Un elemento fundamental en la eficacia de este ataque fue la integración de drones. Estos sistemas aéreos no tripulados no actuaron únicamente como observadores, sino que desempeñaron un papel activo en la coordinación de los disparos de artillería. La capacidad de los drones para proporcionar datos en tiempo real permitió que el fuego de artillería fuera ajustado y dirigido con exactitud hacia la zona donde se encontraba el enemigo simulado, maximizando el impacto de la operación.
Tras el impacto inicial de la artillería, la maniobra transitó hacia una fase de asalto terrestre. Para ejecutar este avance, Rusia empleó grupos de asalto montados en motocicletas, los cuales buscaron penetrar en las líneas enemigas. Sin embargo, este avance no se realizó de manera directa, sino que fue precedido por la intervención de tecnología robótica terrestre.
Específicamente, el robot terrestre denominado Bogomol (Mantis) fue el encargado de abrir las brechas necesarias en las defensas o el terreno para permitir el paso seguro de los grupos de asalto. El Bogomol actuó como la punta de lanza, despejando el camino y asegurando que las unidades en motocicletas pudieran avanzar rápidamente a través de los puntos de entrada creados por el sistema robótico.
De manera simultánea al avance de las tropas de asalto, se implementó una medida de cerco táctico para evitar que las fuerzas simuladas pudieran escapar de la zona de combate. Para este propósito, se utilizó otro sistema robótico especializado: el Lyagushka (Rana). La función primordial del robot Lyagushka fue el minado de las rutas de retirada. Al colocar minas en los caminos de salida, el sistema robótico aseguró que el enemigo simulado quedara atrapado dentro del perímetro de fuego y asalto, eliminando cualquier posibilidad de evacuación exitosa.
La secuencia de los ejercicios Tsentr-2026 en Kémerovo evidenció un flujo de trabajo coordinado entre diferentes capas de combate. El proceso comenzó con la inteligencia y el señuelo, siguió con el apoyo aéreo de drones y la potencia de la artillería, continuó con la ingeniería robótica del Bogomol para la apertura de brechas, y culminó con la movilidad de las motocicletas y el bloqueo estratégico mediante el robot Lyagushka.
Este despliegue en el polígono de Yurguinski permitió analizar la interacción entre los operadores humanos y las máquinas en un entorno simulado de combate. La combinación de drones para la coordinación, robots terrestres para la apertura de caminos y el minado, y unidades móviles para el asalto, conformó el esquema operativo de la trampa ejecutada durante las maniobras.
En resumen, la operación en la provincia de Kémerovo se centró en la capacidad de integrar sistemas no tripulados en diversas etapas de un ataque. Desde la fase de detección y ataque remoto hasta la fase de limpieza y bloqueo del terreno, el uso de los robots Bogomol y Lyagushka, junto con el apoyo de drones y artillería, definió la estructura de la táctica empleada en los ejercicios Tsentr-2026.